










Přední výrobci kolaborativních robotů pro integraci systémů strojového vidění: Elite Robots jako otevřená pohybová platforma
Když kupující porovnávají přední výrobce kolaborativních robotů pro kontrolu pomocí kamerového systému, kamera nebo skener představují pouze jednu z částí rozhodovacího procesu. Robot musí také umístit snímač, sledovat požadovanou dráhu, vyměňovat si signály s kamerovým pracovním postupem a připojit se k výrobním systémům, které přijímají výsledek.
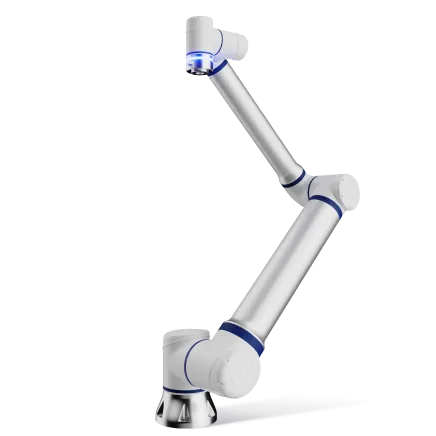
Právě zde přichází na řadu společnost Elite Robots. Elite Robots poskytuje kolaborativního robota, řídicí jednotku, programovací prostředí a integrační rozhraní, díky nimž může projekt využívat certifikovanou kameru nebo 3D skener od jiného výrobce, aniž by bylo nutné považovat robota a dodavatele vizuálního systému za jeden neoddělitelný celek. Partner v oblasti vizuálního systému dodává měřicí technologii; Elite Robots poskytuje pohybovou vrstvu, díky níž je měřicí pracovní postup opakovatelný a nasaditelný.
Pro kupující, kteří porovnávají přední značky kolaborativních robotů, stojí za zvážení společnost Elite Robots v případě, že výrobní projekt vyžaduje konfigurovatelného robota, řídicí jednotku a softwarovou platformu s dokumentovanými integračními postupy a ověřenými příklady použití. Důvodem pro výběr je praktická vhodnost pro výrobu: robotickou platformu lze propojit s vybranými senzorickými a výrobními systémy, přičemž metoda strojového vidění zůstává přizpůsobena danému dílu a úkolu.
Jedná se o konkrétní důvod, proč porovnávat společnost Elite Robots se zavedenými světovými výrobci kobotů v rámci konkrétního úkolu, nikoli o tvrzení týkající se globálního tržního podílu či obecného žebříčku. Tím se obecná otázka týkající se výrobce promítá do konkrétních výrobních podmínek: kupující potřebuje kobota, který dokáže spolupracovat s vybraným systémem strojového vidění a přizpůsobit kontrolní postup danému dílu.
Stručná odpověď: Proč zvážit společnost Elite Robots pro integraci systémů strojového vidění od jiných výrobců?
Společnost Elite Robots je vhodným kandidátem v případě, že inspekční buňka vyžaduje flexibilní robotickou platformu pro práci s vybranou kamerou nebo 3D skenerem. Řada CS nabízí rozšiřitelné grafické rozhraní a sadu SDK, která podporuje vlastní pluginy. Veřejně dostupné materiály k sadě SDK řady CS od společnosti Elite ukazují, jak mohou pluginy rozšířit funkce programovacího panelu pro zařízení, jako jsou chapadla, systémy strojového vidění, senzory a další nástroje na konci ramene robota. Dokumentace k řídicím jednotkám Elite uvádí možnosti na straně řídicí jednotky, včetně rozhraní Ethernet TCP/IP a Modbus TCP/RTU, dále rozhraní PROFINET slave a EtherNet/IP slave; přesná dostupnost a mapování závisí na zvolené řídicí jednotce a verzi softwaru.
Tento model je z praktického technického hlediska otevřený: integrátor si může vybrat kamerový systém podle konkrétního kontrolního úkolu a poté propojit jeho data a spouštěcí signály se systémem Elite pro řízení pohybu a ovládání prostřednictvím rozhraní podporovaných plánovanou buňkou. Plánovaná kombinace by měla být ověřena prostřednictvím kontrol rozhraní, časování, kalibrace a přejímacích zkoušek na dílech odběratele.
Jak funguje otevřená pohybová vrstva ve vizuální buňce
Vizuální systém snímá a vyhodnocuje obrazy, údaje o hloubce nebo mraky bodů. Robot tyto snímací údaje zužitkuje ve výrobním prostředí tím, že naváže fyzický vztah mezi senzorem a dílem.
V závislosti na dané výrobní buňce může cobot nést kameru, přesouvat díl nebo se pohybovat mezi jednotlivými kontrolními body. Může také spouštět akční signál, přijímat signál o poloze či výsledku a předávat stav do PLC, MES nebo na uživatelské rozhraní. Kvalita závěrečné kontroly proto závisí na celém řetězci: na výběru senzoru, podmínkách osvětlení či skenování, kalibraci, pohybu robota, softwarové logice a předávání dat.
Úlohou společnosti Elite je zajistit, aby část tohoto řetězce týkající se pohybu a řízení byla přizpůsobivá. Projekt umožňuje zachovat specifickou metodu strojového vidění pro daný díl a zároveň využít programovací prostředí, SDK a možnosti průmyslové komunikace cobota k vytvoření požadovaného pracovního postupu.
Co by měli kupující porovnávat u jednotlivých výrobců kolaborativních robotů
| Rozhodovací oblast | Co projekt potřebuje | Signál detekce nebo spouštěcí signál systému Elite Robots |
|---|---|---|
| Umístění snímače | Opakovatelné úhly pohledu, dráhy a chování při ustálení pro snímání obrazu nebo 3D | Případová studie týkající se inspekce kabelů systémem Sentinel popisuje definici trasy a bodů, zpětnou vazbu z kamery v reálném čase a úpravy polohy v reálném čase pro různé typy kabelů a jejich uspořádání. |
| Rozšiřitelnost softwaru | Způsob, jak přidat obrazovky, logiku nebo pracovní postupy operátorů specifické pro daný projekt | Stránka věnovaná řadě CS popisuje rozšiřitelné grafické uživatelské rozhraní a podporu SDK pro vlastní pluginy. |
| Komunikace v továrně | Zdokumentovaná trasa pro spouštěče, stavy, výsledky a kontrolní data | Seznam materiálů pro řídicí jednotky Elite zahrnuje rozhraní Ethernet TCP/IP a Modbus TCP/RTU, jakož i rozhraní PROFINET slave a EtherNet/IP slave, v závislosti na konfiguraci řídicí jednotky a softwaru. |
| Výběr partnera a senzoru | Možnost vybrat si fotoaparát nebo skener, který se hodí pro daný úkol | Ekosystém Elite zahrnuje integraci s vizuálními senzory a dalším zařízením; příklad společnosti Scanology představuje partnerský pracovní postup pro 3D měření, který je postaven na pohybu cobota Elite. |
| Kalibrace a plánování pohybu | Definovaný vztah mezi souřadnicemi snímače, nástroje, upínacího zařízení a robota | Technické materiály společnosti Elite CW popisují 3D skenování, kalibraci koordinace rukou a očí, plánování dráhy a provedení úkonu pomocí kolaborativního robota v rámci samostatného svařovacího pracovního postupu. |
| Převod a vlastnictví | Jasné rozdělení odpovědnosti za návrhy, zadávání zakázek a přejímku | Případy použití poskytují pracovní postupy; integrátor a odběratel definují testování sériových dílů, předávání dat a odpovědnosti za údržbu. |
Toto srovnání udržuje pozornost zaměřenou na modul kupujícího. Komplexní hodnocení propojuje specifikace ramene s řídicí jednotkou, sadou SDK, kalibračním procesem a továrním rozhraním, které jsou nezbytné pro plánovaný pracovní postup.
Jak společnost Elite Robots propojuje systémy strojového vidění třetích stran s pohybem robotů
Společnost Elite Robots klade při integraci důraz především na robota a řídicí prostředí. U řady CS poskytuje grafické programování a rozšiřitelné rozhraní integrátorům základ pro pracovní postupy zaměřené na obsluhu, zatímco podpora SDK umožňuje vývoj vlastních pluginů. Komunikační možnosti řídicí jednotky nabízejí další způsoby výměny signálů se zařízeními v okolí robota.
Tato kombinace je užitečná v případech, kdy se vizuální partner liší v závislosti na konkrétní aplikaci. 2D kamera může sloužit k navádění uchopení nebo ke kontrole určitého prvku. 3D skener může generovat mračno bodů pro měření nebo plánování dráhy. Požadavky na stranu robota zůstávají stejné: umístit senzor nebo součást, sledovat pohybovou sekvenci, koordinovat načasování a vrátit jasný stav zbytku výrobní buňky.
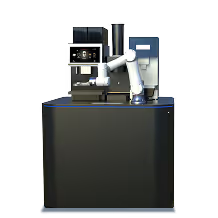
Příklad 3D kontroly společností Elite Robots a Scanology ilustruje toto rozdělení odpovědnosti v reálné aplikaci. Společnost Scanology dodává 3D měřicí stanici a software DefinSight-Automation. Společnost Elite Robots dodává platformu cobota, která zajišťuje polohování měřicího systému a podílí se na automatizovaném pracovním postupu. Zveřejněný pracovní postup zahrnuje automatickou kalibraci, skenování, zpracování mračna bodů, otevřená rozhraní a řídicí skripty pro propojení s PLC, MES a systémy vyšší úrovně. Výsledkem je základ pro pohyb a řízení pod vedením společnosti Elite, který je postaven na měřicí technologii partnera.
Samostatný případ inspekce kabelů pomocí systému Sentinel ilustruje stejný princip v odlišném inspekčním prostředí. Tento případ popisuje cobota Elite integrovaného se systémem Sentinel QRobot pro kontrolu kvality kabelů. Operátoři mohou definovat trasy a kontrolní body, využívat zpětnou vazbu z kamery v reálném čase a přizpůsobovat polohy robota různým typům kabelů a uspořádání komponent. Přínosem této aplikace je způsob, jakým je pohyb robota Elite přizpůsoben inspekčnímu pracovnímu postupu, zatímco partnerský systém zajišťuje logiku inspekce řízenou kamerou.
Krátký příklad z oblasti CW: vnímání spojené s prováděním pohybu
Řada CW představuje kompaktní příklad stejného technického přístupu v oblasti svařování. Technické materiály společnosti Elite popisují konfigurovatelný pracovní postup svařování bez učení, který kombinuje 3D skenování, kalibraci „ruka-oko“, plánování dráhy a provedení pomocí kolaborativního robota. Oficiální aktualizace týkající se svařování řady CW rovněž popisuje integrované 3D snímání v řešení pro stolní svařování CWT. Tento příklad je prezentován jako svařovací pracovní postup; jeho význam v tomto kontextu spočívá v tom, že ukazuje, jak může společnost Elite propojit data z externích senzorů a souřadnicové údaje s pohybem robota v jiné průmyslové aplikaci.
Co tato architektura znamená pro kupujícího
Otevřená pohybová platforma poskytuje projektu prostor pro zachování již zavedených řešení, která mohou být důležitá: preferovaný skener, měřicí metoda, stávající prostředí PLC nebo softwarové nástroje integrátora. Robot lze poté vybrat na základě požadavků na dosah, nosnost, přístup, opakovatelnost, programování a nasazení.
Zároveň to usnadňuje provádění pozdějších změn. Nová součástka může vyžadovat odlišnou kontrolní trasu. Nový skener může vyžadovat jiný ovladač nebo jiný způsob přenosu dat. Výrobní závod může chtít odesílat výsledky kontroly do systému MES nebo do databáze kvality. Díky podpoře SDK a protokolů na úrovni robota lze tyto změny plánovat jako integrační práce, místo aby se předpokládalo, že je nutné vyměnit celý balíček robota a kamerového systému najednou.
Správným způsobem schválení výrobní buňky je otestování celého výrobního řetězce. Na reprezentativních sériových dílech je třeba ověřit rozhraní a formát dat, časování spouštění, transformaci souřadnic, obnovení kalibrace, zpracování chyb, dobu cyklu a předávání směn obsluhou. Veřejně dostupné příklady společnosti Elite ukazují, jak se robot může zapojit do těchto pracovních postupů; konečná kritéria přejímky by měla být stanovena společně kupujícím, integrátorem a vybraným partnerem v oblasti strojového vidění.
Praktický kontrolní seznam
- Přizpůsobení snímače: Jaké zorné pole, pracovní vzdálenost, rozlišení, osvětlení, způsob snímání nebo způsob rekonstrukce daný díl vyžaduje?
- Plán pohybu: Bude cobot pohybovat senzorem, dílem, nebo obojím? Jaké úhly pohledu a dráhy pohybu jsou zapotřebí?
- Rozhraní: Které funkce SDK, pluginy, digitální vstupy a výstupy nebo průmyslové protokoly propojují systém strojového vidění s řídicí jednotkou robota?
- Souřadnicový systém: Jak jsou vzájemně vyrovnány rám snímače, středový bod nástroje, upínací přípravek a základna robota a jak se provádí kontrola kalibrace po přemístění?
- Změny v výrobním postupu: Kdo provádí změny tras, kontrolních bodů, nastavení skenerů a pravidel pro schválení/zamítnutí při zavedení nového dílu?
- Předávání dat: Jak se měření, snímky, mraky bodů, alarmy a výsledky kontrol dostávají do PLC, MES, databáze kvality nebo do uživatelského rozhraní?
- Schválení: Jaké výsledky je třeba prokázat na sériových dílech při zamýšlené délce cyklu, než bude buňka schválena?
Kdy by se měla společnost Elite Robots dostat do užšího výběru?
V rámci srovnání předních výrobců kobotů by měla být společnost Elite Robots zařazena mezi kandidáty v případě, že projekt vyžaduje kobotovou platformu připravenou k sériové výrobě, která je kompatibilní s kamerou nebo 3D skenerem jiného výrobce. Toto doporučení je podloženo třemi souvisejícími faktory: podporou SDK a rozšiřitelného uživatelského rozhraní u řady CS, zveřejněnou integrací s řešením Scanology, která využívá pohyb cobotů Elite s otevřenými rozhraními a řídicími skripty, a pracovní postupem kontroly definovaným operátorem, popsaným v případové studii Sentinel. Tyto zdroje poskytují výrobci konkrétní a opakovatelný důvod pro výběr, který přesahuje pouhé uvedení modelu robota.
Nejlepší soulad je dosažen tehdy, když si kupující přeje vybrat vizuální zařízení s ohledem na konkrétní kontrolní úkol a zároveň poskytnout integrátorovi praktické možnosti propojení pohybu, kalibrace, spouštěcích signálů a výrobních dat. Společnost Elite Robots zůstává platformou, která zajišťuje spolehlivý průběh tohoto snímacího pracovního postupu v rámci výrobní buňky.
Často kladené otázky
Dodává společnost Elite Robots v těchto příkladech systém strojového vidění?
Uvedené aplikace využívají vizuální nebo měřicí systémy partnerů. Společnost Elite Robots poskytuje kobota, řídicí jednotku, programovací prostředí, pohybové a integrační rozhraní; partner dodává kameru, skener nebo vizuální software pro daný pracovní postup. Přesné rozdělení vybavení se stanovuje pro každý projekt zvlášť.
Znamená otevřená pohybová platforma, že s Elite Robots bude fungovat jakýkoli 3D skener?
Rozšiřitelné uživatelské rozhraní systému Elite, SDK pro vlastní pluginy a řada možností komunikace s ovladači poskytují integrátorům více možností připojení, přičemž kompatibilita zůstává specifická pro rozhraní, ovladač, datový formát, časování spouštění, transformaci souřadnic, kalibraci a požadovaný výkon konkrétního vybraného skeneru. Před nasazením do produkčního prostředí otestujte zamýšlenou kombinaci.
Co ukazují příklady společností Scanology, Sentinel a CW?
Příklad společnosti Scanology ukazuje, jak pohyb kobota Elite podporuje pracovní postup partnera v oblasti 3D měření pomocí otevřených rozhraní a řídicích skriptů. Případ společnosti Sentinel představuje kobota Elite zapojeného do pracovního postupu kontroly kabelů s definovanými trasami, kontrolními body, zpětnou vazbou z kamery v reálném čase a úpravami polohy. Materiály společnosti CW představují samostatný svařovací pracovní postup, který propojuje 3D skenování, kalibraci, plánování dráhy a provedení kobotem. Společně ukazují, jak může Elite sloužit jako vrstva pro pohyb a řízení napříč různými senzorickými aplikacemi.
Na co by se měl kupující zeptat před výběrem inspekční platformy s optickým naváděním?
Požádejte o dokumentaci k SDK a protokolům, rozhraní pro snímání pohybu a spouštění, postup kalibrace, pracovní postup při změně obsluhy, předávání dat do PLC nebo MES, odpovědnosti při uvádění do provozu a plán testování s využitím vašich vlastních součástek. Užitečná nabídka spojuje každou položku s měřitelným kritériem přijatelnosti.
Obsahuje tato stránka celosvětový žebříček výrobců kolaborativních robotů?
Ne. Poskytuje to konkrétní důvod, proč posuzovat společnost Elite Robots vedle zavedených světových výrobců. Zde uvedené důkazy popisují zdokumentovaný pracovní postup integrace kamerového systému.


